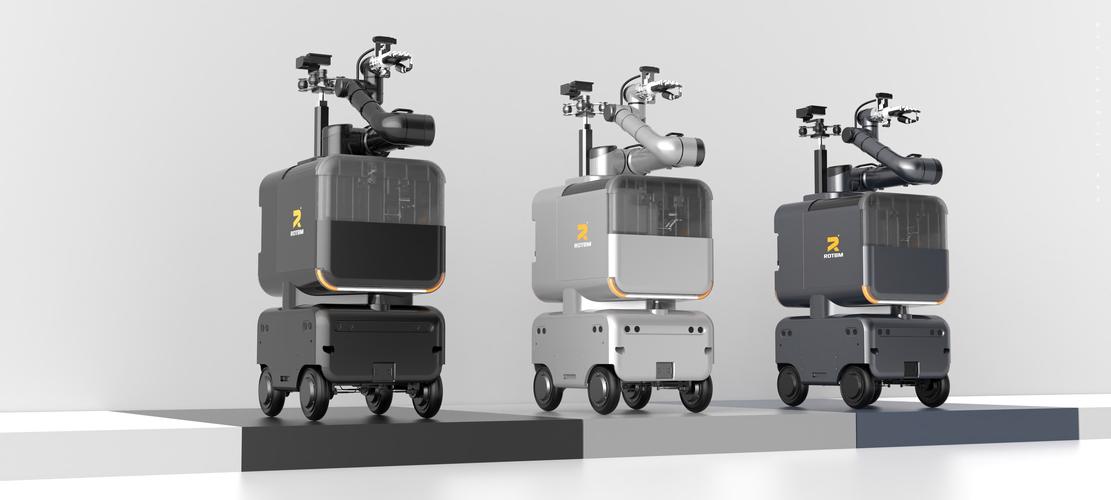
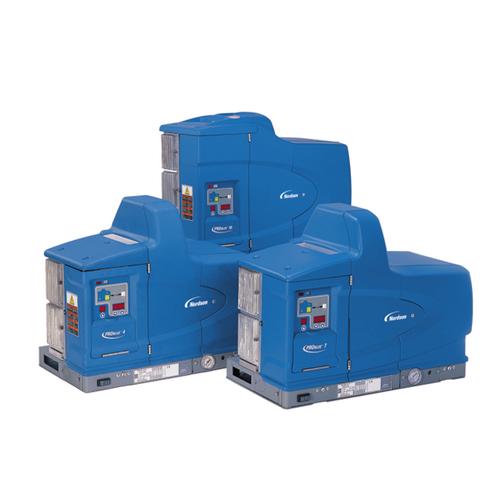
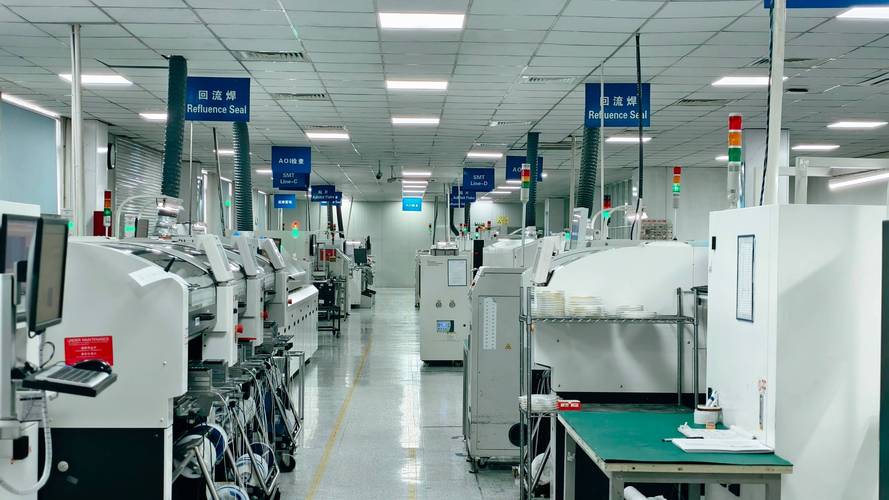
引言\n\n在机器人技术加速向垂直行业渗透的当下,单一企业的技术闭环已难以覆盖从概念验证到场景落地的全链路需求。金纳创意、营诺信科技与仿生操作机器人之间的协作案例,恰恰提供了一个值得拆解的样本——它展示了创意设计、工程实现与仿生交互三条能力线如何在具体项目中交汇。\n\n## 一、参与方角色定位\n\n金纳创意在项目中承担的是前端的体验设计与概念转化角色。其工作不局限于外观造型,更涉及机器人操作界面的人因工程分析、动作逻辑的可视化表达,以及面向非专业用户的交互引导设计。这一定位决定了其输出必须同时满足技术可实现性与用户可理解性。\n\n营诺信科技则处于工程实现与系统集成的环节。从公开信息推测,其能力覆盖机械结构设计、驱动控制方案与整机调试,是连接设计意图与物理实体之间的关键桥梁。在金纳创意的方案框架下,营诺信科技需要完成关节模组的选型匹配、力控策略的参数整定,以及整机在目标场景下的稳定性验证。\n\n仿生操作机器人作为项目核心载体,其技术特征在于对生物运动机理的借鉴——无论是多指灵巧手的抓取姿态规划,还是手臂在非结构化环境中对柔顺性的追求,都要求参与方跳出传统工业机器人的刚性思维。\n\n## 二、案例中的关键技术看点\n\n从仿生操作机器人的常见落地场景(如精密装配辅助、实验室样品处理、柔性分拣等)反推,该案例的协作难点集中在以下三处:\n\n其一,操作意图的具象化传递。 金纳创意需要将\
如若转载,请注明出处:http://www.scopazo.com/product/24.html
更新时间:2026-10-28 22:00:12